
现有软件
eTuner
V13.82
支持 eRob 机器人关节的试运行、PID 整定、速度环与位置环调节、状态监控与报错处理。
Windows关节调试与状态监控
下载 eTuner
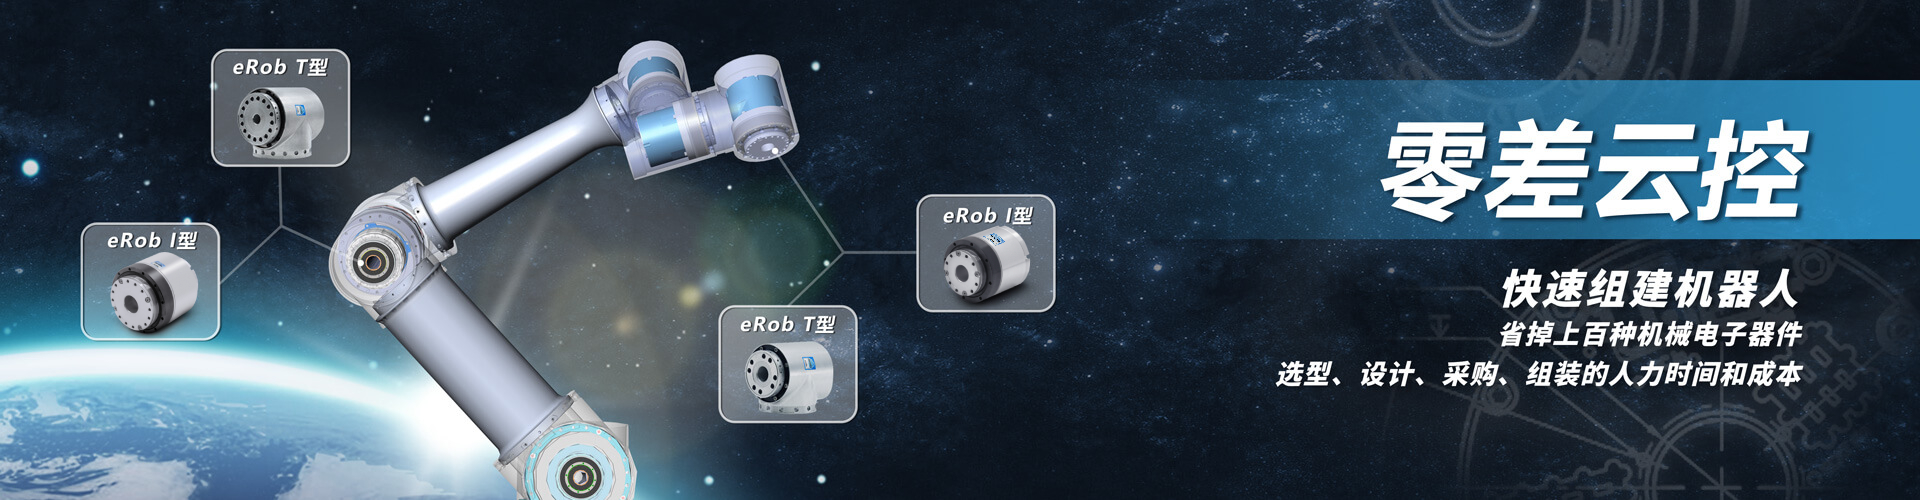
零差云控包装及配件、电气接口和指示灯说明、基本参数、上位机使用指导。
零差云控eRob系列的2D/3D图纸下载。

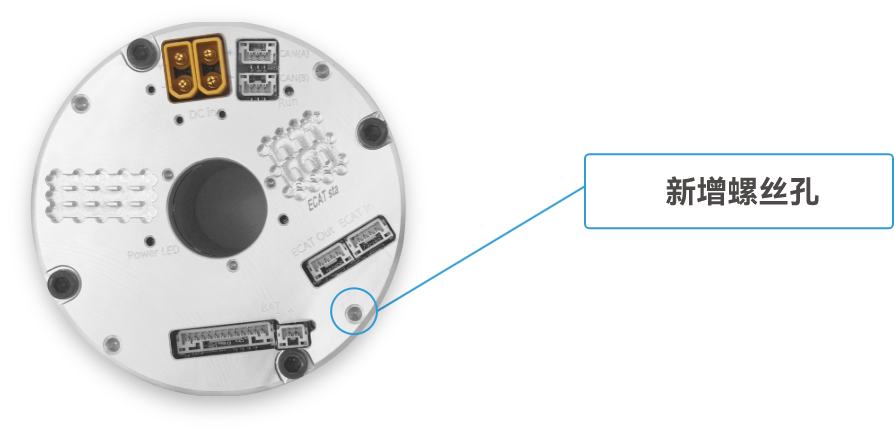
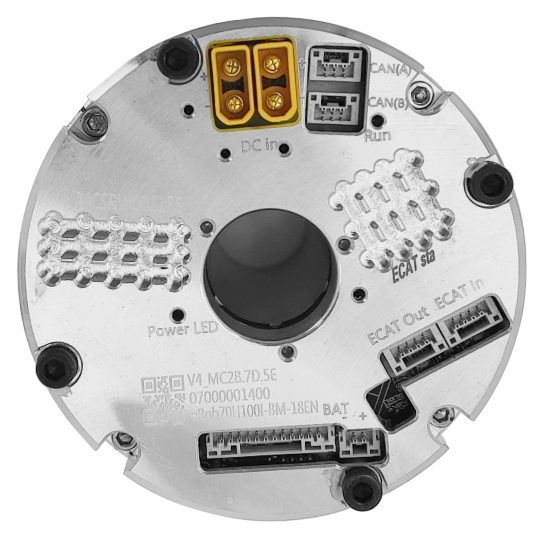
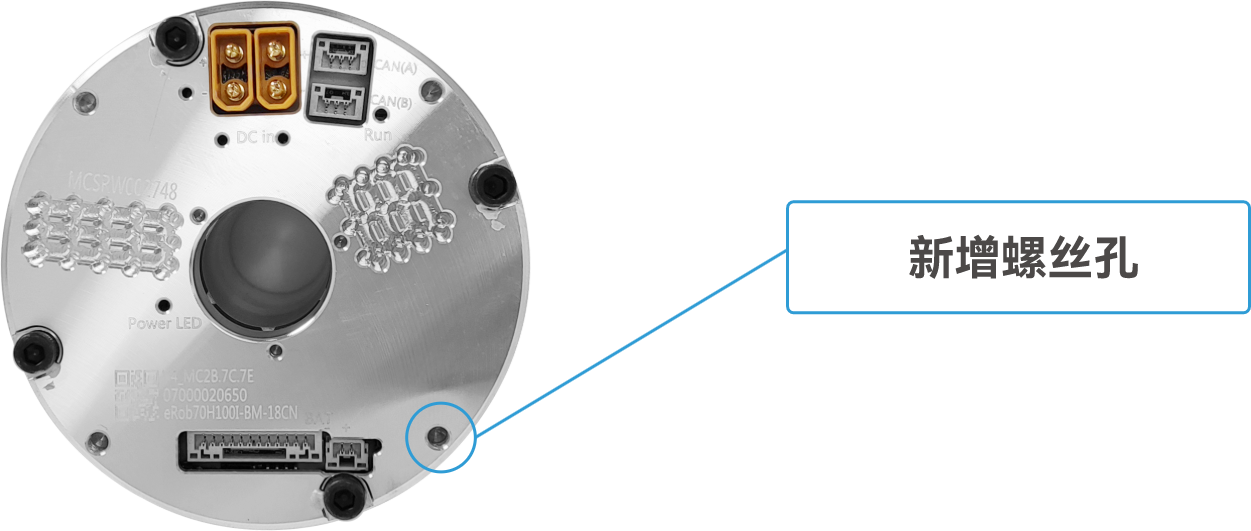
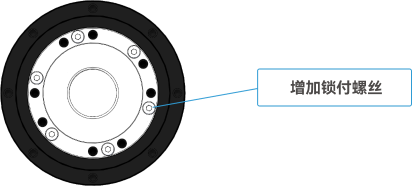
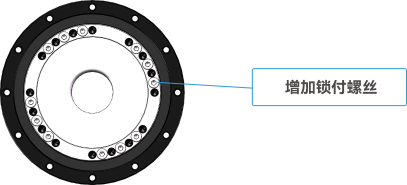
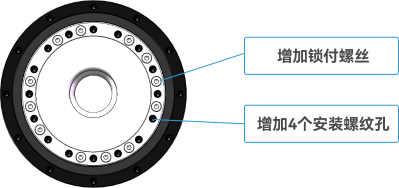
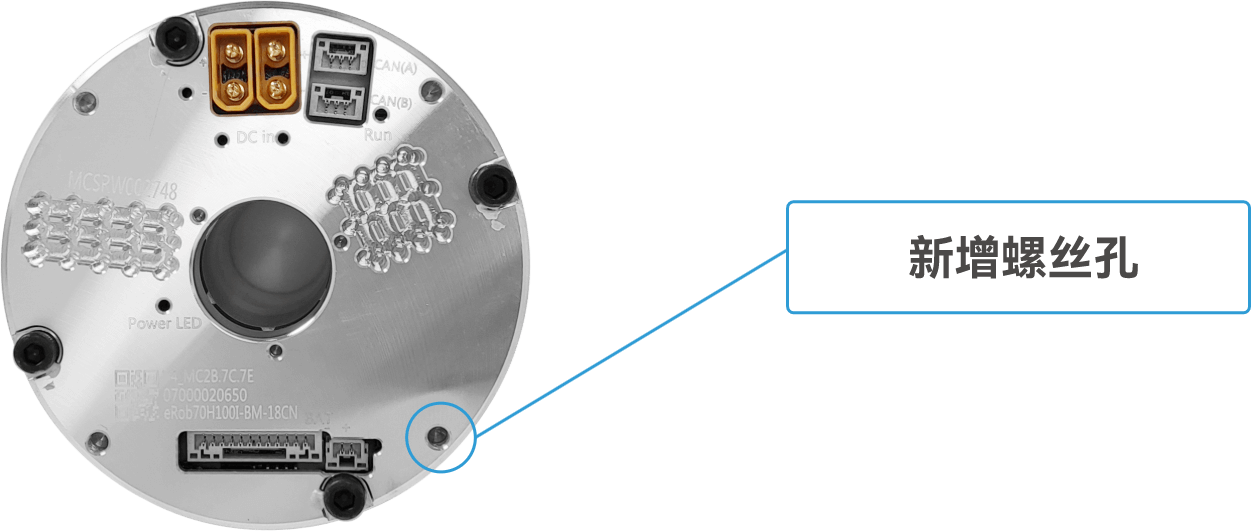
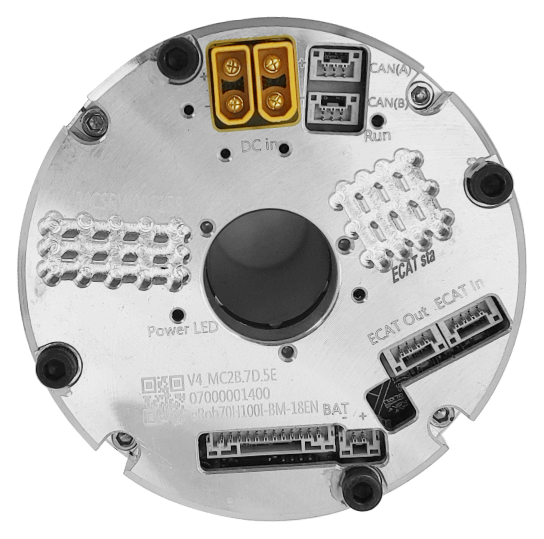
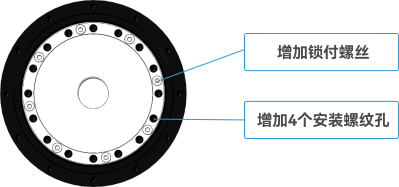
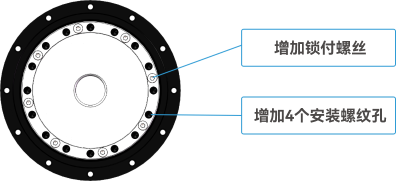




支持eRob机器人关节的试运行,带负载后的PID整定、速度环调节、位置环调节、状态监控与报错处理。
现有软件
支持 eRob 机器人关节的试运行、PID 整定、速度环与位置环调节、状态监控与报错处理。
测试中的软件
eTuner II 当前处于测试阶段。
请在下载和使用前留意测试版说明。
eTuner 与 eTunerII 分别提供下载,原有 eTuner 继续保留。eTuner II 为 Beta 测试版,当前并非正式版。
使用指南请参阅《eRob机器人关节模组用户手册》:eTuner 见第13章“连接eTuner安装调试软件”;
eTunerII 见第14章“eTunerII安装调试软件”。
eTunerII 的详细操作与界面图,可点击软件标题栏的“帮助文档”查询,也可使用浏览器打开软件包中的 help/index.html。
离线查阅请保留完整的 help 目录及其 images 子目录,并结合所用软件版本的随附帮助操作。
支持eRob机器人关节模组CAN通讯的固件更新。
ZeroErr伺服从站设备EtherCAT总线、CANopen总线、Modbus通信应用手册 (包含报错代码原因分析与处理方法)。
负载协作机器人参考设计图纸
eRob系列关节的参数总表。
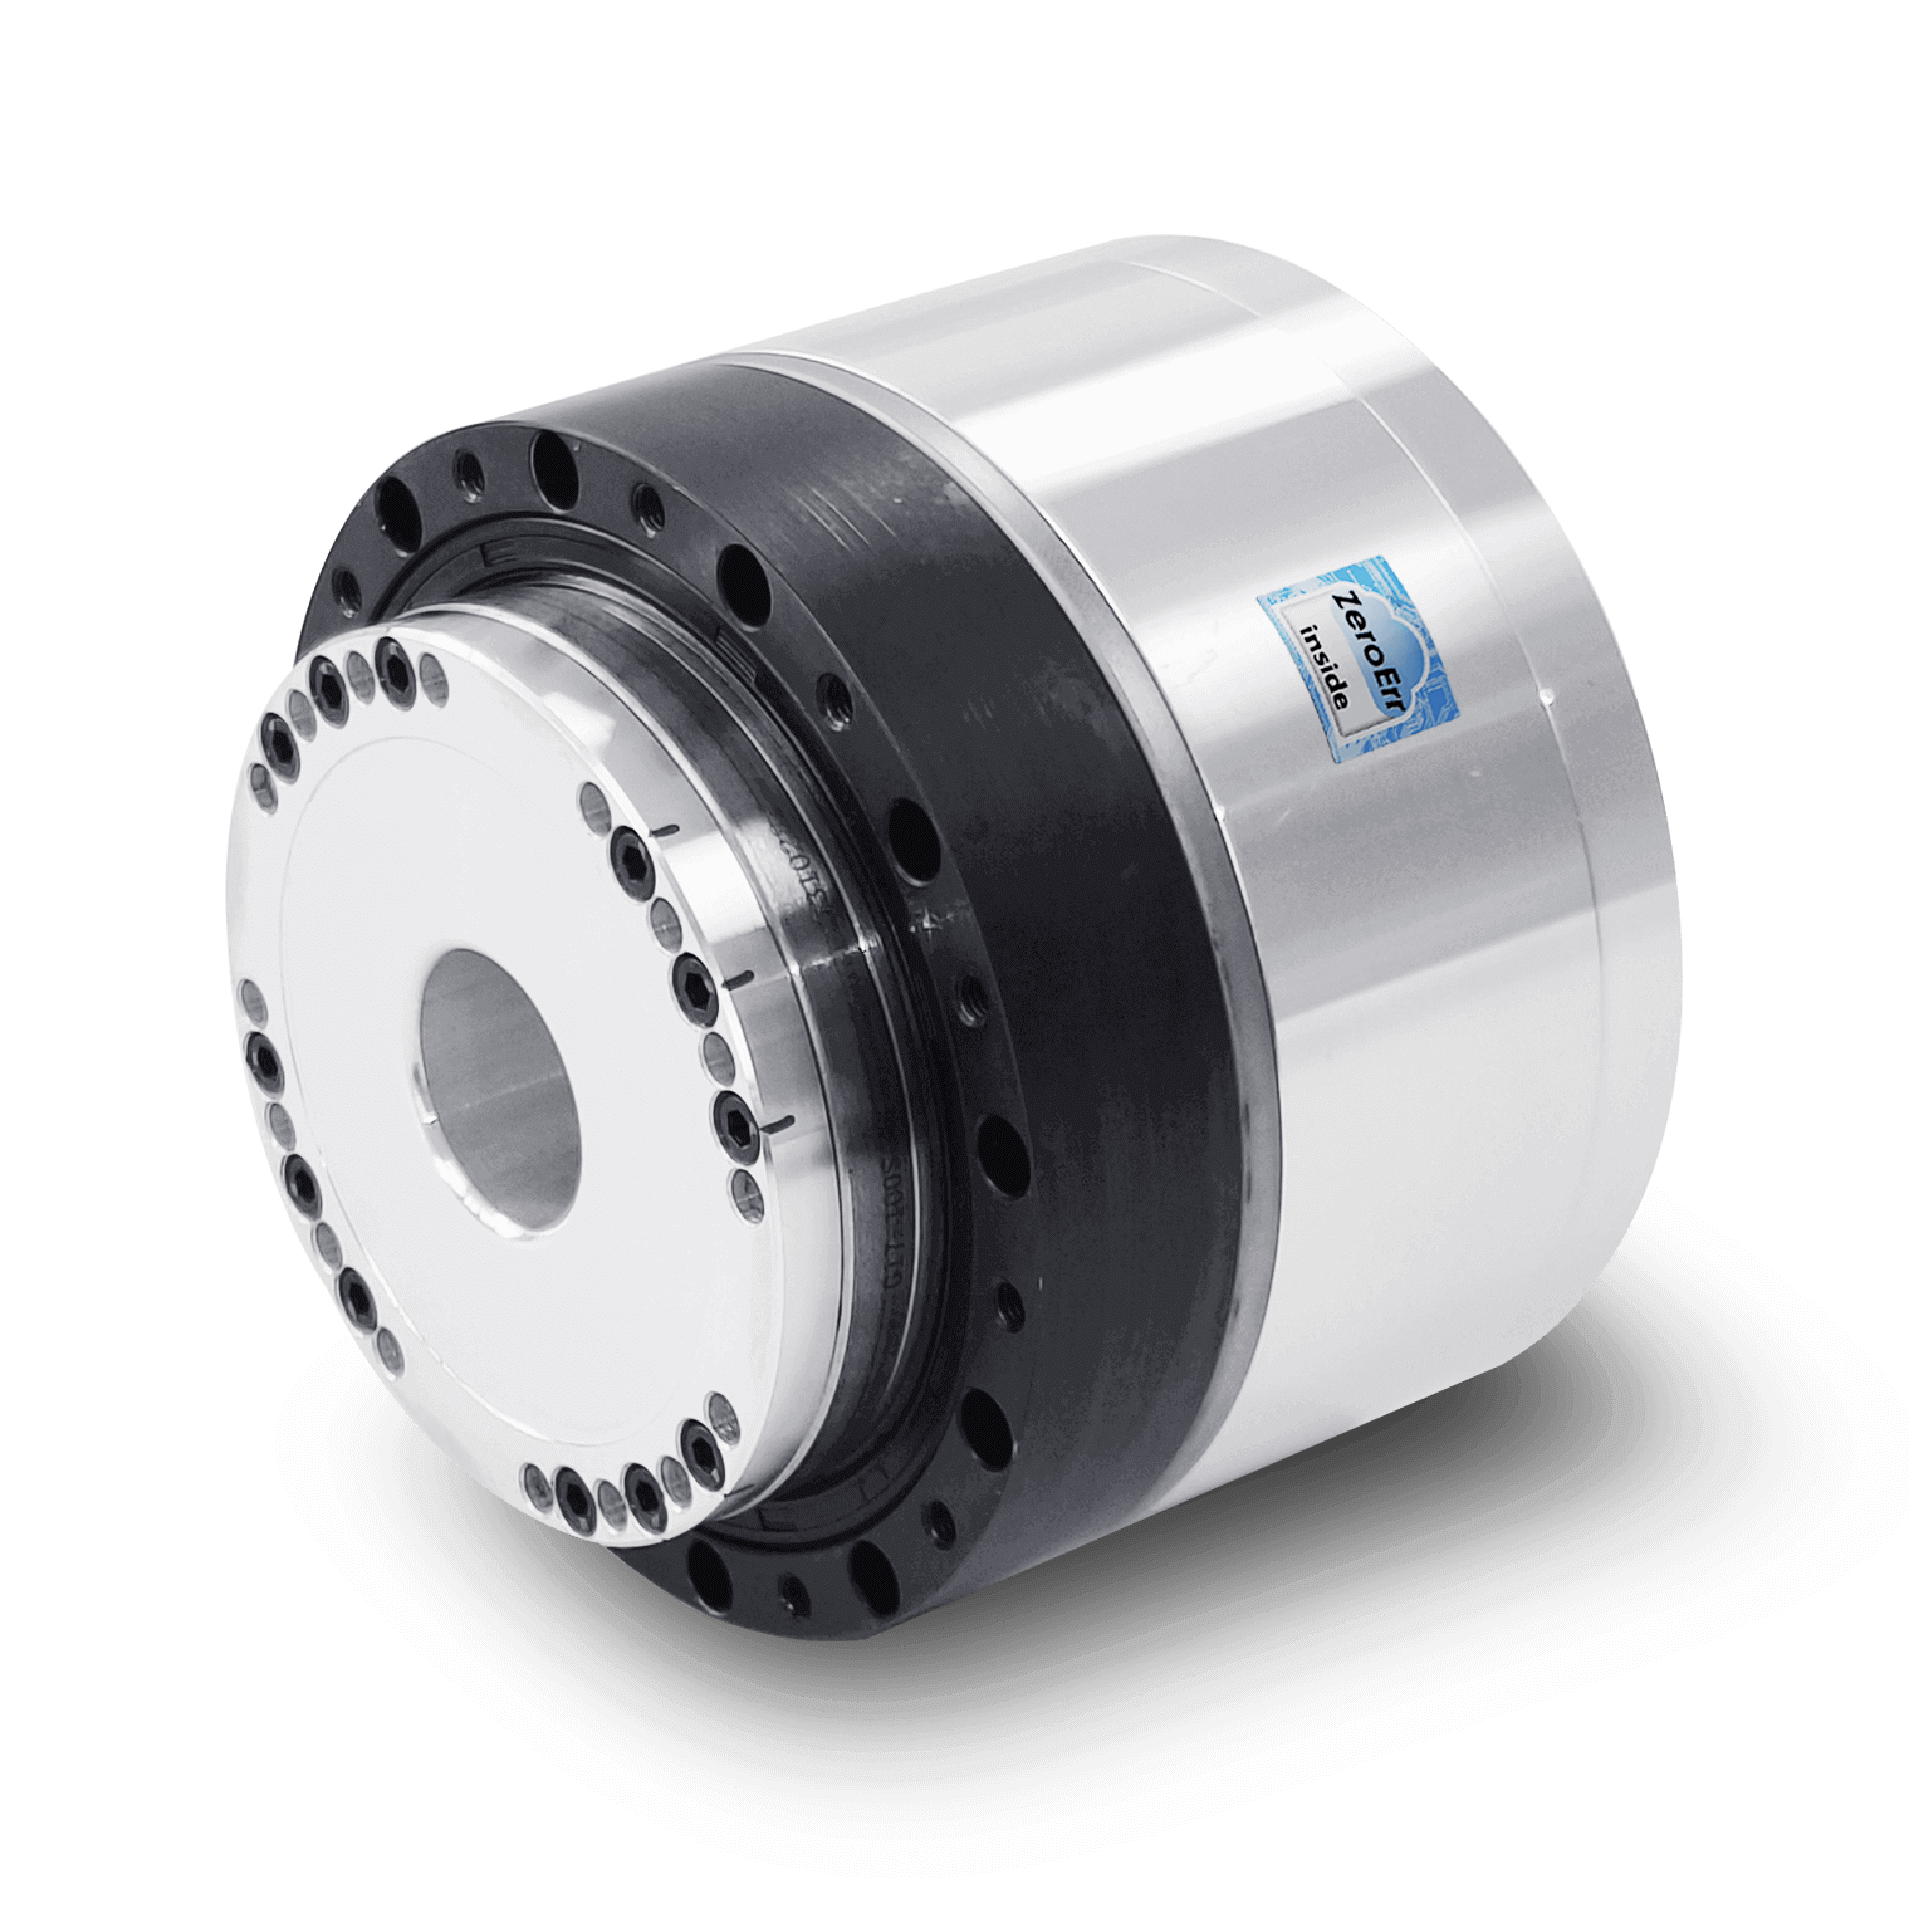
eRob系列质量、重心与惯性参数表
| 产品型号 | 制动器状态 | 质量(kg) | 重心 X / Y / Z(mm) |
|---|---|---|---|
| eRob110I V6 | 含制动器 | 2.68 | 38.40 / 0.02 / -0.06 |
| eRob90I V6 | 含制动器 | 1.639 | 35.500 / 0.083 / 0.063 |
| eRob80I V6 | 含制动器 | 1.09 | 30.01 / -0.14 / 0.01 |
| eRob70I V5 | 含制动器 | 0.88 | 32.15 / 0.05 / -0.24 |
| eRob70F V3 | 不含制动器 | 0.77 | 30.04 / 0.19 / 0.01 |
参考坐标系及使用说明详见下载文件
下载Excel坐标系原点:安装法兰端面中心;X轴沿芯轴方向

地 址:广东省深圳市宝安区福海街道福园一路40号
电 话:133 0298 2002
 粤公网安备 44030602007887号